Looking for the latest information on Cs686 7 Probabilistic Roadmaps? We've gathered comprehensive data, records, and insights about Cs686 7 Probabilistic Roadmaps.
Main Features
Explore the primary sources for Cs686 7 Probabilistic Roadmaps.
Recent Updates
Stay updated on Cs686 7 Probabilistic Roadmaps's newest achievements.
Modern Robotics, Chapter 10.5: Sampling Methods for Motion Planning (Part 1 of 2)
Advanced 7: Probabilistic and Infinite Horizon Planning
Learned Critical Probabilistic Roadmaps for Robotic Motion Planning
Probabilistic roadmap: Obstacle 1
Quasi-Randomized Probabilistic Road Map
Probabilistic Roadmaps Using Hierarchical Abstractions
Demonstration of an A* Probabilistic Roadmap for Path Planning
prm ros: Probabilistic Road Map
Probabilistic Roadmap Method (PRM) Implementation to Avoid Obstacle
Probabilistic Roadmap(PRM) Motion planning in Python
Probabilistic Roadmap Method for Robot Motion Planning
Deep Dive
Data is compiled from public records and verified media reports.
Last Updated: September 29, 2026
Conclusion
For 2026, Cs686 7 Probabilistic Roadmaps remains one of the most talked-about information profiles. Check back for the newest reports.
Disclaimer: Disclaimer: All information is compiled from publicly available data, media reports, and analysis. Actual details may vary.
Summary
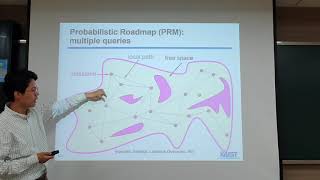
PRM is a sampling-based robot motion-planning technique developed in the 1990s that is still in use today. We start with PRM on ... I quickly show off my solution and understanding of This is a video supplement to the book "Modern Robotics: Mechanics, Planning, and Control," by Kevin Lynch and Frank Park, ... MIT 16.412J Cognitive Robotics, Spring 2016 View the complete course: ocw.mit.edu/16-412JS16 Instructor: MIT students ... We use a 5 DoF hierarchical abstraction in order to control the swarm, which is easily coupled with a Implemented PRM in Python Video edited using Canva. This is the extra credit vedio for ECE 470 course, this vedio is edited and recorded by Yuqing Zhang. The topic is the PRM method ...