Looking for the latest information on Multi Robot Optimization? We've compiled comprehensive data, records, and insights about Multi Robot Optimization.
Important Facts
Explore the main sources for Multi Robot Optimization.
Recent Updates
Stay updated on Multi Robot Optimization's newest achievements.
Failure-Aware Multi-Robot Coordination for Resilient and Adaptive Target Tracking
microMVP - Optimal Multi-Robot Path Planning
Optimization and Evaluation of a Multi Robot Surface Inspection Task Through PSO
Hold Or take Optimal Plan: A quadratic programming approach to multi-robot trajectory generation
Distributed Nonlinear Trajectory Optimization for Multi-Robot Motion Planning
An Optimal Task Allocation Strategy for Heterogeneous Multi-Robot Systems
Ant Colony Optimization Based Multi-Robot Planner for Combined Task Allocation and Path Finding
Multi-Robot Grasp Planning for Sequential Assembly Operations
Distributed Nonlinear Trajectory Optimization for Multi-robot Motion Planning
Ant Colony Optimization Based Multi-Robot Planner for Combined Task Allocation and Path Finding add2
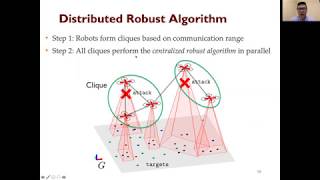
ICRA '20: Distributed Attack-Robust Submodular Maximization for Multi-Robot Planning
Full Guide
Data is compiled from public records and verified media reports.
Last Updated: October 1, 2026
Future Outlook
For 2026, Multi Robot Optimization remains one of the most searched-for information profiles. Check back for the latest updates.
Disclaimer: Disclaimer: All information is compiled from publicly available data, media reports, and analysis. Actual details may vary.
Summary
Justin Kottinger, Shaull Almagor, and Morteza Lahijanian, "MAPS-X: Explainable By minimizing the acceleration of industrial This video shows the conflict resolution demo for 30 Paper available: ieeexplore.ieee.org/abstract/document/11313787 Abstract: In this demo, goals for vehicles are randomly created. Our optimal Related research article: D. Chiu, R. Nagpal, and B. Haghighat, " In this work, we present Hold Or take Optimal Plan (HOOP), a centralized trajectory generation algorithm for labeled This paper appears in: IEEE Transactions on Control Systems Technology Print ISSN: 1063-6536 Online ISSN: 1558-0865 Digital ... gnotomista.com/research/constraints_driven_control/ sidmayya.com/research/ arxiv.org/abs/1903.08641 ... Video Presentation for my Paper "Ant Colony This video accompanies the paper entitled "Distributed Nonlinear Trajectory Add-On Simulation Video to my Talk "Ant Colony Distributed Attack-Robust Submodular Maximization for