Introduction to Self Collision Avoidance Using Task Transition Algorithm
Looking for the latest information on Self Collision Avoidance Using Task Transition Algorithm? We've researched comprehensive data, records, and insights about Self Collision Avoidance Using Task Transition Algorithm.
Important Facts
Explore the primary sources for Self Collision Avoidance Using Task Transition Algorithm.
Recent Updates
Stay updated on Self Collision Avoidance Using Task Transition Algorithm's latest milestones.
Effective VR Control of an Upper-body Humanoid using Modified Jacobians and Self-Collision Avoidance
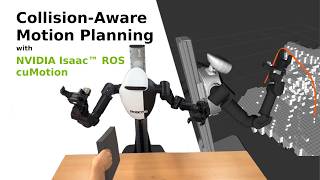
AI WORKER #20: Collision Aware Motion Planning with NVIDIA Isaac™ ROS cuMotion
Self-Collision Avoidance Modular Robot
Robust Collision Avoidance Via Sliding Control
Continuous-Time Collision Avoidance for Trajectory Optimization in Dynamic Environments
Avoid Everything: Model-Free Collision Avoidance with Expert-Guided Fine-Tuning
Task-Aware Multi-Robot Swarm Simulation in NVIDIA Isaac Sim
Reactive Collision Avoidance for Safe Agile Navigation
Robots Are Now Learning Complex Tasks From a Single Video
Agile But Safe : Learning Collision-Free High-Speed Legged Locomotion
How do robots avoid collisions | Branched Homogeneous Transforms | Robotics 101
Deep Dive
Data is compiled from public records and verified media reports.
Last Updated: September 30, 2026
Final Thoughts
For 2026, Self Collision Avoidance Using Task Transition Algorithm remains one of the most talked-about information profiles. Check back for the latest updates.
Disclaimer: Disclaimer: All information is compiled from publicly available data, media reports, and analysis. Actual details may vary.
Summary
CollisionIK: A Per-Instant Pose Optimization Richard Cockburn Maclaurin Professor of Aeronautics and Astronautics Read full story here: ilp.mit.edu/read/JonathanHow ... We present an approach for retartgeting off-the-shelf Virtual Reality (VR) trackers to effectively teleoperate an upper-body ... TUM Praktikum - Bau eines modularen Roboters (IN0012,IN2106, IN4231) ICRA 2018 Spotlight Video Interactive Session Wed AM Pod F.1 Authors: Lopez, Brett; How, Jonathan Patrick; Slotine, ... IROS 2019 Common formulations to consider The world is full of clutter. In order to operate effectively in uncontrolled, real world spaces, robots must navigate safely by ... This video presents the NVIDIA Isaac Sim experiments conducted to demonstrate the proposed Skild AI just revealed S1, a new generalist robotics model that learns multi-step Work from Tairan He and Chong Zhang in conjunction
Self Collision Avoidance Using Task Transition Algorithm.pdf
What is the most accurate information about Self Collision Avoidance Using Task Transition Algorithm?
Our platform aggregates the most comprehensive and up-to-date insights, ensuring you get relevant details about Self Collision Avoidance Using Task Transition Algorithm.
Why is Self Collision Avoidance Using Task Transition Algorithm trending right now?
Interest in Self Collision Avoidance Using Task Transition Algorithm has surged recently as more people seek reliable resources, related media, and detailed analysis.
Where can I find related media and updates for Self Collision Avoidance Using Task Transition Algorithm?
You can explore extensive galleries, video summaries, and related content directly on this page.
How often is the content about Self Collision Avoidance Using Task Transition Algorithm updated?
We regularly update our database with the latest information, media, and analysis related to Self Collision Avoidance Using Task Transition Algorithm.